

このロボットニュースのまとめ
・ユニバーサルロボットがフィジカルAI対応の第7世代協働ロボット基盤「Gen 7」を発表
・ロボットアームのほか、コントローラやティーチペンダントなどもすべて新規開発
・第1弾ロボットアームとして3機種を展開
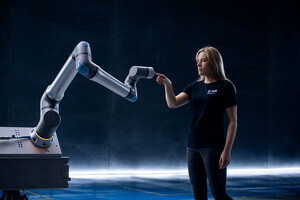
ユニバーサルロボット(UR)は9月14日(米国時間)、米国シカゴで9月14日~19日にかけて開催されている工作機械・生産技術の国際見本良い「IMTS 2026」において、次世代となる第7世代協働ロボットプラットフォーム「Gen 7」を発表した。
同プラットフォームは、フィジカルAI(AI Ready)を前提にコントローラからツールフランジまで新規開発されており、製造や物流をはじめとする幅広い産業分野で、AIを検証段階から実際の稼働現場へ移すために必要な最新のソフトウェア環境と、外部機器との高い接続性を提供すると同社では説明している。
中核となるロボットアームは「g-Series」の名称で提供され、ロボットOS「PolyScope X」を基盤にコントローラ「CB7 Core/Core Compact」、ティーチペンダント「TP7」、ツールフランジなどさまざまなものを再設計したことで、要求が厳しく複雑な用途でもこれまでの操作性を継承しつつ、扱いやすくすることを可能としたという。
-

ユニバーサルロボットのGen 7プラットフォーム。ロボットアームのほか、ティーチペンダント、コントローラなどで構成されている

-

ユニバーサルロボットのGen 7プラットフォームの全体像

10万台超の導入実績を基にGen 7を開発
ユニバーサルロボットは2008年に初の商用協働ロボットを発売して以降、製造業を中心に導入を拡大してきた。製造業では労働力不足への対応や生産性向上に向け、協働ロボットの導入が進んでいる。しかし、従来型の自動化では、対象物の位置や姿勢、協働ロボットの移動経路などをあらかじめ設定する必要があり、生産品目や工程の変更に伴う再設定が導入後の負担となっていた。
柔軟性を確保するべくカメラやAIを使って対象物を認識する場合も、AI処理用コンピュータやセンサ、周辺機器の電源、通信線などを個別に追加する必要があり、システムの複雑化や導入コストの増加につながる場合がある。
Gen 7は、ロボットとコントローラ、センサ、カメラ、エンドエフェクタ、AIアプリケーションを共通のアーキテクチャで接続できるようにすることで、協働ロボットを活用した自動化システムの構築と運用を簡素化することを目指して開発されたものとなる。
可搬重量とリーチが異なるg-Seriesの3機種を投入
Gen 7のロボットアームとなるg-Seriesは、第1弾として「UR10g-1750」「UR17g-1300」「UR18g-950」の3機種が提供される。
-

g-Seriesの第1弾となる3機種の概要

UR10g-1750は、可搬重量が8kg、拡張可搬重量が10kg、リーチが1750mm。広い作業範囲を必要とする用途を想定し、最大TCP速度は5m/s、繰り返し精度は±0.08mmとなるロボットアームで、第6世代ロボットアーム「UR8 Long」の後継に位置づけられる。
UR17g-1300は可搬重量が15kg、拡張可搬重量が17.5kg、リーチが1300mmで、最大TCP速度は5m/s、繰り返し精度は±0.05mmで、第6世代ロボットアーム「UR15」の後継に位置づけられる。
UR18g-950は可搬重量が18kg、リーチが950mmで、最大TCP速度は4m/s、繰り返し精度は±0.05mmで、第6世代ロボットアーム「UR18」の後継に位置づけられる。
-

第5世代「e-Series」、第6世代「UR Series」、第7世代「g-Series」それぞれの可搬重量とリーチの関係性。UR Seriesは同リーチ、可搬重量に対応するg-Seriesに置き換えられていく形となる

残りのURシリーズも、順次g-Seriesへと置き換えが進められる予定で、同社ではコスト重視のe-Seriesと、高性能なg-Seriesの2系統でユーザーの用途に応じたラインナップ展開を図っていく予定としている。
工具先端へ電力とデータを直接供給


g-Seriesでは、工具を取り付けるツールフランジ部分に電力、入出力、データ通信機能を統合した。
カメラ、力覚センサ、電動グリッパーなどをロボットの先端へ取り付ける場合、従来はロボットアームに沿って外付けの電源線や通信ケーブルを配線する必要があった。Gen 7では、フィジカルAI時代を見据え、コントローラとツールフランジの間を結ぶ外部配線を減らし、工具先端へ電力とデータを直接供給できるように改良された。AI対応カメラやインテリジェントなエンドエフェクタの接続を容易にするとともに、ケーブルの取り回しや断線などに起因する保守負担を抑えることを目指したという。


g-Seriesとツールフランジの特徴


-

実際のツールフランジ部。電源供給とEthernetによるエンドエフェクタ接続が可能で、エンドエフェクタのケーブルを短くできることが特徴

アームは防塵・防水性能IP65に対応し、粉じんや水分が存在する製造環境での利用も想定する。関節部分の構造も見直し、部品点数を減らして密閉性と長期信頼性を高めたという。
CB7は処理性能を40%向上
Gen 7のコントローラ「CB7 Core」は、前世代のコントローラと比べて処理性能を40%向上させつつ、設置面積を30%削減したという。
3系統の1GビットEthernet、構成を変更できる16系統のデジタル入出力、24V・4Aの電源を搭載し、カメラ、センサ、PLC、HMIなどを接続できる。


CB7 Coreの特徴とCB7 Core/CB7 Compactの概要


ロボットの動作制御に加え、Vision-Language-Action(VLA)モデルを含むAIアプリケーションの実行基盤として利用することも想定する。AIによる物体認識や作業計画と、再現性やリアルタイム性を重視するロボット制御を同じプラットフォーム上で連携させることが考えられているという。
筐体型に加え、ロボットを生産装置や検査装置へ組み込む機械メーカー向けのOEM仕様も用意する。配線や部品へのアクセス性を改善し、ケーブルを現場で交換できる構造とすることで、システムインテグレーションや保守作業を簡素化した。
TP7を20%軽量化、工具側にはSP7を装着
ロボットの設定やプログラミングに用いるティーチペンダント「TP7 Core」は、前世代ティーチペンダント比で20%の軽量化を実現した。
-

TP7 Core。さまざまな改良が施され、軽量化のほか、使い勝手も前世代比で向上させたという

応答性を高めたタッチスクリーンと仮想ジョイスティックを備え、ロボットの位置や姿勢、動作手順などを画面上で設定できる。重量を抑えることで、長時間のティーチングや設定作業に伴う作業者の負担軽減を図ったとする。
また、Gen 7向けに新規開発されたスマートパネル「SP7」は、ロボットアームのツールフランジ付近に取り付ける操作端末。TP7と連動するスマートボタンを押しながらロボットアームを動かすことで、動作を学習することができるほか、PolyScope Xのスマートスキルを呼び出せる設定可能な3つの入力ボタンを活用することで、アームの動きとともにエンドエフェクタ(ロボットハンドやツール)の動作も直感的に覚えさせることができる。
-

中央の四角い黒い部分がSP7。中央のスマートボタンがロボットアームの動作教育用のボタンで、これを押しながらアームを動かすと、その動きが学習される。また、その上にある「・」「・・」「・・・」はエンドエフェクタなどとの連携を可能とする入力ボタン

実際のワークや周辺設備を確認しながら位置や姿勢を教示できるほか、ティーチペンダントとロボットの間を移動する回数を減らし、設置、操作、保守に要する時間の短縮につなげることができると同社では説明している。SP7はオープンソースとして提供され、サードパーティ製スマートパネルの提供も将来的にあり得るという。


SP7の概要と特徴


PolyScope XをGen 7の共通ソフトウェア基盤に
Gen 7の制御ソフトウェアには「PolyScope X」を採用する。
PolyScope Xは、ロボット制御、ユーザーインタフェース、周辺機器、アプリケーションを統合するソフトウェア基盤で、オープンAPIとSDKを備える。ユーザーやパートナーは独自の機能やAIアプリケーションを開発し、Gen 7上で実行できる。
内蔵するロジックプログラムを用いれば、ロボットや周辺設備の動作順序を制御する用途において、外部PLCを使用せずにシーケンスを構築できる場合もある。
同社が展開する周辺機器やソフトウェアのエコシステム「UR+」にも対応する。検証済みのカメラ、グリッパ、センサ、ソフトウェア、AIアプリケーションを組み合わせることで、用途ごとの自動化システムを短期間で構築できるとする。
国際安全規格とサイバーセキュリティ規格に対応
Gen 7は協働ロボットに関する国際安全規格「ISO 10218-1:2025」に準拠し、カテゴリ3、PL dの機能安全に対応する。
g-Seriesは17種類の安全機能を搭載し、人と近接して稼働する用途に必要な安全システムを構築できるようにした。
サイバーセキュリティについては、産業用制御システム向けの国際規格「IEC 62443-4-1 ML3」に基づく製品開発プロセスを採用する。
製造現場のロボットがネットワークへ接続され、カメラやAIアプリケーション、上位システムとデータを交換する機会が増える中、機能安全に加えて、ソフトウェア開発や更新を含むサイバーセキュリティへの対応も強化する。
AIによる認識とロボット制御を組み合わせる
Gen 7が想定するフィジカルAIの用途には、形状や置かれ方が異なる部品のピッキング、画像による検査、研磨、組み立て、溶接、機械へのワーク投入などがある。
従来型の自動化では、対象物を治具へ決められた向きで配置し、あらかじめ設定した座標へロボットを移動させる方式が一般的だった。
カメラとAIを利用すれば、ばら積みされた部品の位置や姿勢を認識し、把持できる場所を判断して取り出すことができるようになる可能性がでてくる。製品や部品の種類を画像から判別し、実行する動作を切り替える用途の活用にも期待できる。
一方、産業用途では、AIが対象物を認識できるだけでなく、決められたサイクルタイムと精度、安全性を維持しながら動作を継続する必要がある。ユニバーサルロボットは、AIに状況の認識や作業内容の判断を担わせ、その結果を確定的なロボット制御へ渡して実行することで、AIの柔軟性と産業用ロボットに求められる再現性を両立させる考えだ。
AI対応を既存設備へのアップデートとして提供
Gen 7は、製造設備を全面的に入れ替えることなく、既存の設備やPLC、HMIへ接続し、必要な工程からAI対応の自動化を追加できるように設計した。
軽量なg-Seriesは、大規模な設備改修を行わずに設置でき、一般的な電源環境で動作する。CB7とPolyScope Xが接続やアプリケーション実行の共通基盤を担うことで、カメラやセンサ、AI処理機能を段階的に追加できる。
ユニバーサルロボットはGen 7を、既存の協働ロボットから将来のインテリジェントオートメーションをつなぐプラットフォームと位置付ける。
なお、Gen 7製品の詳細は、10月8日および9日に東京・秋葉原のアキバ・スクエアで開催される予定の「UR協働ロボットフェア2026」で実機を交えて紹介される予定で、同会場にはロボットアームであるUR10g-1750およびUR17g-1300の実機に加え、CB7 Core、TP7 Core、SP7の展示も予定されているという(要事前登録))。
同社は、ロボットアーム、コントローラ、ティーチペンダント、ソフトウェア、パートナー製品を共通プラットフォームへ統合していくことで、AIを活用した自動化の開発から導入、運用、保守までを簡素化することを目指し、フィジカルAIを一部の先進的な実証から、製造現場で利用できる産業オートメーションへ広げていくとしている。


パートナープログラムである「UR+」はGen 7でも継続すでに国内メーカーとしてキーエンスとSMCが対応を進めているという。説明会のデモではキーエンスの試作機が接続されていた


 デクセリアルズ、300億円を投じたACF新工場が完成 生産能力を1.5倍へ