-

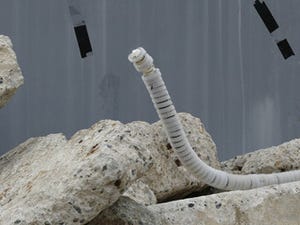
ハダカメヘビ属の1種(P. saravacense)。写真提供:児島庸介講師 (出所:共同ニュースリリースPDF)

これまで人類の歴史において大小さまざまな無数の発明が人々の生活を変えてきたが、車輪は中でも指折りの発明品だろう。車輪を利用することで、極めて高速かつ効率的に移動・運搬を行えるが、そのような構造を実現した生物は存在していない。転がり運動の機能的な欠点として、体全体が回転すると頭部も大きく動くため、姿勢や進行方向の制御が困難であることがその理由と考えられている。
ただし、捕食者からの緊急脱出などにおいて、一時的に体を丸めて坂道を転がり落ちるなど、車輪に近い移動手段を持つ生物は複数存在する。東南アジアに分布する小型ヘビの「ハダカメヘビ」(Pseudorabdion)もそうした生物の1つで、捕食者などから逃げる際、高速で転がるようにして移動する。しかし、これまでの情報は、図鑑の記述や野外での一例の観察に限られており、この運動がどのような体の動作によって実現されているのか、その詳細は不明だった。
そうした中、東邦大学、北海道大学、京都大学(京大)などの研究チームは、ハダカメヘビの高速で転がるような運動を動画撮影して詳細な解析を実施。その結果、全身をただ一体化させて回転しているのではなく、体の片側を地面につけて転がり、そこから湾曲した体を頭の横を通して地面へ振り下ろす、という一連の動作を左右交互に繰り返しているメカニズムを解明したと、10月20日に共同発表した。
さらに、体後部が円を描くように大きくアクロバティックに動く一方で、頭部は常に進行方向を向き、上下方向の位置も比較的安定していることも突き止められ、このような頭部の安定化が、高速でありながら制御された移動の実現に寄与していると考えられるとした。
【動画】公式動画「ハダカメヘビの転がり運動」。転がり運動を横から見た様子。再生時間0分33秒 (出所:YouTube動画)
同成果は、東邦大 理学部生物学科の児島庸介講師、北大 北方生物圏フィールド科学センターの福山伊吹特任助教、マレーシア・サラワク州森林局のMohamad Yazid Hossman研究員、マレーシア・サラワク森林公社のClement Het Kaliang保全担当官、京大大学院 地球環境学堂の西川完途教授らの国際共同研究チームによるもの。詳細は、ヒトを含めた生物学全般を扱う論文誌「Current Biology」に掲載された。
今回の研究成果
これまでハダカメヘビの転がるような運動が、どのような動作によって実現されているのかは、詳しく解明されていなかった。そこで研究チームは今回、ハダカメヘビ属3種の転がり運動を複数の方向から動画撮影し、その動きを詳細に解析することにしたという。
まず転がり運動の移動速度が計測され、最高速度は通常の蛇行運動と比べて平均で約4倍に達した。さらに、このような高速移動にもかかわらず、ヘビは幅の狭いレーストラックに沿って安定した移動を見せることが確認された。


転がり運動では、体の片側を地面につけて転がり、そこから、湾曲した体を頭の横を通して地面へ振り下ろす一連の動作が1つのサイクルを構成していた。サイクルごとに、地面に接する側と体を振り下ろす方向が左右交互に入れ替わり、このサイクルを繰り返すことで連続的な転がり運動が実現されていることが判明した。
さらに、体の後部が大きく円を描くように動き続けるにもかかわらず、頭部は常に進行方向を向き、上下方向の位置も比較的安定していることが確認された。特に高速移動する際には、頭部が地面から持ち上げられた状態に保たれ、上下動が抑制される傾向があったという。このように、ハダカメヘビは体の大部分を大きく回転させながらも頭部を安定させるという、巧みな体の制御を行っていることが明らかにされた。
-

転がり運動の仕組み。横から見ると、上段では背側を見せて転がる状態から、体を振り下ろす動きを介して腹側を見せて転がる状態へ移行し、下段ではその逆の移行が起こる。これらのサイクルが交互に繰り返され、連続的な移動が成立する。図中の灰色の濃淡は背腹の向きを表しており、実際よりも強調して描かれている。イラスト提供:田中花音氏(ゾイド大学) (出所:共同ニュースリリースPDF)

生物では、さまざまな制約によって車輪のような形態学的構造が進化しなかったと考えられている。そのため、動物が転がるように移動する場合には、通常、全身を回転させる必要があり、頭部や感覚器官も大きく動いてしまう。回転が速くなるほどこの問題は顕著になるため、高速かつ制御された転がり運動を実現することは困難とされる。
ハダカメヘビは、巧みな運動制御によって、体の中に「大きく回転する部分」と「安定させる部分」を作り出すことで、この制約を乗り越えていると考えられるという。このアクロバティックな運動は、動物が形態的な制約を行動によって乗り越え、形態だけからは予想できない運動能力を実現し得ることを示しているとした。


 なぜ「目詰まり」は起きる? 身近な物理現象に共通する原理、科学大が解明