このロボット関連ニュースのまとめ
・ロボットの社会実装には本体性能だけでなく現場への適応と導入後の運用が重要
・Preferred Roboticsとugoは実世界データを活用した継続的な学習基盤を構築
・GROOVE Xは人との信頼や愛着を育てる「関係形成型フィジカルAI」を提唱
GROOVE Xは10月20日、フィジカルAIの社会実装をテーマとするメディアラウンドテーブル「人とロボットが共存する社会の現在地」を開催した。
登壇したのは、Preferred Robotics 代表取締役CEOの礒部達氏、ugo 代表取締役CEOの松井健氏、GROOVE X 代表取締役社長の林要氏の3氏。また、各社の講演の後にはファーストライト・キャピタル マネージング・パートナーの頼嘉満氏がモデレーターを務める形でクローストークが行われた。
-

左からファーストライト・キャピタル マネージング・パートナーの頼嘉満氏、Preferred Robotics 代表取締役CEOの礒部達氏、GROOVE X 代表取締役社長の林要氏、ugo 代表取締役CEOの松井健氏 (提供:Preferred Robotics/GROOVE X/ugo)

3社は搬送、警備、設備点検、家庭、教育、医療など、それぞれ異なる現場へすでにロボットを導入してきた実績があり、クロストークでは、フィジカルAIを社会へ普及させるには、ロボットの形やAIの性能だけでなく、導入先の課題、運用、保守、人との関係までを含めて設計する必要があるとの認識が示された。
解決する課題に合わせて身体を設計
Preferred Roboticsは、家庭用搬送ロボット「カチャカ」と法人向けの「カチャカPro」をはじめ、清掃、小売、インフラ保守向けのロボットを展開している。


「カチャカ」と「カチャカPro」 (提供:Preferred Robotics)


同社は家庭内の片付けを実現するに当たり、アームで物をつかむ代わりに、専用家具そのものを人の近くへ運ぶ方式を採用した。礒部氏は、重要なのは人間と同じ方法で作業することではなく、解決したい課題に適した身体を設計することだと説明。ヒューマノイドへ一律に集約するのではなく、搬送、清掃、点検などの用途に合わせた形状を選ぶことが、早期の社会実装につながるとの見方を示した。
家庭は家具や人の位置が変わり、狭い場所も多い。そうした環境で蓄積した走行データや障害物回避技術、専門知識を必要としない操作性は、工場などへの導入にも活用されているという。
同社は次の段階として、Preferred Networksと移動ロボット向け基盤モデルを開発しており、走行経路や立ち入り禁止区域を人が細かく設定するのではなく、ロボットが周囲の環境や作業の文脈を判断し、自律的に移動できる状態を目指すとしている。
実世界データを継続的に学習
ugoは、警備ロボット「ugo Pro」や設備点検ロボット「ugo mini」を展開している。
同社が重視するのは、実世界からのデータ収集、モデル開発、現場運用、フィードバック、再学習を循環させる仕組みとなる。
ロボットの学習では、画像だけでなく、関節の軌道や力覚、触覚、作業対象の状態、人が介入したタイミングなどを同期して記録する必要がある。
そこで同社は、データ収集キット、実世界データを収集する「ugo Data Factory」、基盤モデルの開発・評価を担う「ugo Model Lab」、セミヒューマノイド「ugo Nova」を組み合わせた「ugo Physical AI Fabric」を展開している。
-

ugoのフィジカルAIへの取り組み (提供:ugo)

現場で発生した失敗や人間による介入も学習データへ戻し、モデルを継続的に改善することで、導入環境ごとの作業精度を高める考えだという。


タスクの完了だけでは品質を測れない
松井氏は、フィジカルAIを評価する考え方として「Qoπ(Quality of Physical AI)」を提唱した。
ロボットが指定された物を運んでも、対象物を傷つけたり、周囲の人へ危険を与えたり、後工程が作業しにくい場所へ置いたりすれば、現場では良い仕事とは評価されない。
Qoπでは、タスクの完了率に加え、物や設備を傷つけずに扱えたか、人が安心して協働できたか、次工程へ適切に引き渡せたか、新しい作業へ少ない負担で対応できたかなどを評価する。


「Qoπ(Quality of Physical AI)」の概要 (提供:ugo)


こうした品質はAIモデルだけでは決まらず、データ、力制御、安全機構、権限管理、保守体制などを含めたシステム全体で作り込む必要があるという。
日本の製造現場が培ってきた丁寧な作業や後工程への配慮をデータ化できれば、海外の汎用モデルとの差別化につながる可能性もある。
人との関係をつくるフィジカルAI
GROOVE Xの林氏は、作業を代替する「タスク遂行型」に加え、人との信頼や愛着を育てる「関係形成型フィジカルAI」も重要になると説明した。
-

タスク遂行型フィジカルAIと関係形成型フィジカルAIのイメージ (提供:GROOVE X)

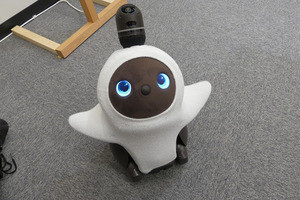
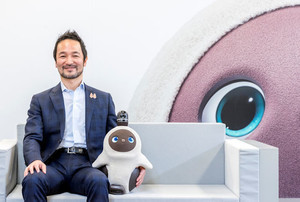
GROOVE Xが展開する家族型ロボット「LOVOT」は、作業効率を高めるのではなく、視線や距離感、スキンシップ、非言語的な反応を通じて人との関係を形成する。
同社のオーナー調査では、購入時に「見た目のかわいさ」を魅力に挙げた割合は56.5%だったが、購入後は25.6%へ低下した。一方、「自分を覚えて寄ってきてくれる」は27.2%から58.2%へ、「目を見ると気持ちが通じる」は26.9%から40.2%へ上昇した。
林氏は、外観がロボットとの出会いをつくる一方、継続的な愛着には人の働きかけへ反応する「神経系」が重要だとする。
タスク遂行型と関係形成型は競合する概念ではなく、将来的には作業能力と人との信頼形成を両立するロボットへ融合していくとの見方も示した。
-

タスク遂行型フィジカルAIと関係形成型フィジカルAIの違い (提供:GROOVE X)

日本の勝ち筋は現場への実装力
米国や中国がヒューマノイドロボットの開発と量産で先行する中、3社は、日本が同じ競争を追うだけでなく、用途に特化した身体設計、現場データ、作業品質、人との関係形成を強みにできると指摘した。
ロボットの社会実装には、導入先での設定、データ収集、安全性確認、操作教育、保守、ソフトウェア更新、業務フローとの統合といった作業が欠かせない。
海外製ロボットの性能や価格が高い競争力を持っていても、日本の現場へ定着させるには、業務を理解して導入後も支援する企業が必要になる。
ヒューマノイドの量産規模だけで競うのではなく、ロボットを現場へ導入し、得られたデータをAIモデルと次世代製品へ還元する。その循環を国内で構築できるかが、日本のフィジカルAI産業の競争力を左右することになりそうだ。


 フィジカルAI、日本の勝ち筋は「人型」だけではない ロボット3社が語る社会実装の条件