このものづくり関連ニュースのまとめ
・アナログ・デバイセズがJIMTOFに初出展し、産業用EthernetとAMRのデモを披露
・10BASE-T1LとE2Bを組み合わせ、300mの距離でも安定した通信を披露
・モータドライバ、IMU、GMSLカメラなどを統合したAMR開発支援ソリューションを公開
Analog Devices(アナログ・デバイセズ:ADI)は、10月26日から31日まで東京ビッグサイトで開催されている「JIMTOF 2026」に「AIを、確実な制御へ」をテーマに初出展し、スマートファクトリーでのAI制御を支援する産業用Ethernetと、自律走行搬送ロボット(AMR)向けのセンシングやネットワーク接続、電力制御などを組み合わせた2種類のデモを披露している。
-

JIMTOF 2026に初出展したアナログ・デバイセズのブース。産業用EthernetとAMR向け統合ソリューションの2つをデモ展示している

300mの距離でも産業用Ethernetを安定伝送
1つ目の展示が、長距離通信向けの10BASE-T1Lと、装置内のセンサやアクチュエータを接続する10BASE-T1Sを組み合わせた産業用Ethernetのデモとなる。
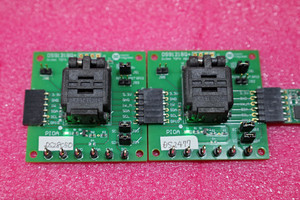
デモでは、産業用Ethernet PHY「ADIN1100」を搭載する10BASE-T1L対応の処理ボードと、10BASE-T1Sをベースとする8個のE2Bソリューションの前段に設置された10BASE-T1Lソリューションボードを接続。両者の間を300mのイーサネットケーブルでつなぎ、長距離でも問題なく通信できる様子を紹介している。
-

「ADIN1100」を搭載する10BASE-T1Lソリューションと8個の10BASE-T1S/E2Bソリューションを組み合わせた産業用Ethernetのデモ。両者を300mのイーサネットケーブルで接続している

10BASE-T1Lは、1対の銅線を使って10MbpsのEthernet通信を長距離へ伝送する規格。ADIのADIN1100はIEEE 802.3cg-2019に準拠し、最大1700mのケーブル伝送距離に対応する。
従来の産業ネットワークでは、制御室から現場の装置までを接続する長距離ネットワークと、装置内部のセンサやアクチュエータを接続するネットワークで、異なる通信方式が利用されてきた。
10BASE-T1Lと10BASE-T1Sを組み合わせることで、上位の制御システムから製造設備内のセンサやアクチュエータまでをEthernetで接続し、ゲートウェイや配線の削減を図ることが可能となる。
AD330xシリーズで装置内の配線を削減
装置内のネットワークには、ADIの「AD330x」シリーズを活用したE2Bソリューションを採用。E2Bは10BASE-T1Sをベースに、センサやアクチュエータなどの末端機器をEthernetへ接続するためのソリューションとなる。
10BASE-T1Sは、1本の共有バスへ複数の機器を接続できるマルチドロップ構成に対応する。各センサやアクチュエータへ個別に通信線を引く必要を減らし、製造設備内における配線の簡素化につなげることができる。
デモでは、8個のE2Bソリューションをデイジーチェーンで接続し、長距離通信を担うADIN1100と接続している。設備内部のセンサやアクチュエータから上位システムまでをEthernetでつなぎ、AIが導き出した判断を遅延や通信の不確実性を抑えながら、現場の制御へ伝えるネットワーク構成を示したものとなる。
もともとは自動車向けに展開されてきたE2Bだが、産業用ロボットや工作機械、製造装置などの高い信頼性が求められつつ、配線の削減などが求められる産業分野にも活用できるよう提案を進める考えだ。


センシングからモーション制御までを統合したAMR
2つ目の展示が、産業用PCを中心に、モータドライバ、IMU、GMSLカメラを組み合わせたAMR向けソリューションとなる。
ブースでは、工場内を移動するAMRを模した車輪付きのデモ機を用意し、周囲の認識、機体の姿勢推定、走行用モータの制御を連携させる形で実現が行われていた。
-

産業用PC、2軸モータドライバ「TMCM-2611」、IMU、GMSLカメラを組み合わせたAMR向けソリューションのデモ

演算基盤にはAdvantechの産業用PC「AFE-R360」を採用。Ubuntu 24.04 LTSとROS 2 Jazzyを動作させ、ADIのROS 2ドライバを介してセンサからのデータ取得とモータ制御を行う。
カメラで取得した映像やIMUによる姿勢・動きのデータを産業用PCへ入力し、エッジAIによって周囲の認識や状態推定、走行判断を実行。その結果をモータドライバへ渡し、AMRの走行へ反映する構成となる。実際に、カメラに人間が映っているときの車輪の回転速度は低速に、映っていないときは高速に、自動でスイッチする様子などを見ることができた。
-

AMR向けソリューションの構成。産業用PCを中心に、TMCM-2611、ADIS16607、GMSLカメラ、インホイールモータを接続し、ROS 2を介してセンシングとモーション制御を連携する

2軸モータドライバで左右の車輪を制御
AMRの走行制御には、AGV/AMR向け2軸モータドライバモジュール「TMCM-2611」を使用する。
TMCM-2611は、最大14A RMS、48Vで動作する3相BLDCモータ向けの2軸サーボドライブで、1枚のモジュールから左右2つの走行用モータを制御できる。
トルク、速度、位置制御に対応するほか、インクリメンタルエンコーダやデジタルホールセンサからのフィードバックを利用可能。RS485、CAN、USBに対応し、TMCLおよびROS向けドライバも提供する。
デモではインホイールモータと接続し、産業用PCから送られた制御指示に基づいて左右の車輪の駆動を制御。カメラによる外部環境の認識、IMUによる機体の状態推定、TMCM-2611による車輪の制御を連携することで、センシングから判断、走行までを一連のシステムとして動作させることを可能としていた。
部品の提案からロボット全体の統合へ
ADIはこれまで、センサ、信号処理、産業用ネットワーク、モータ制御、電源といった個別の半導体・モジュールを提供してきた。
今回のJIMTOF展示では、それらを個別製品として並べるのではなく、産業用Ethernetによる設備ネットワークと、AMRにおけるセンシング・演算・制御の流れとして組み合わせたソリューションを見せる形での展示を取り入れた。
背景には、AIを製造現場の価値へ変えるには、センシングや演算だけでなく、取得したデータを確実に伝送し、モータやアクチュエータの制御へ反映する仕組みが必要だとする同社の考えがあり、その実現には、単体の半導体デバイスではなく、実際に顧客の課題に寄り添い、その課題を解決できるソリューションを示す必要があるという考えがあり、今後も部品単体の性能だけでなく、センシング、通信、エッジAI、モーション制御、電源を含むシステムレベルの提案を強化し、スマートファクトリーやフィジカルAIの実装を支援する姿勢を示している。


 ヒト型ロボットが2大展示会に続々出展 注目集める中国新興と追い上げる日本勢